Een robotmaaier met GPS en RTK-correctie weet tot op enkele centimeters waar hij rijdt, terwijl gewone gps er een paar meter naast kan zitten. Hieronder lees je waar dat verschil vandaan komt, waar het RTK-basisstation moet staan en wat je doet als het signaal in je tuin hapert.
Kort antwoord: Een robotmaaier met GPS alleen is te onnauwkeurig om een gazon te maaien; pas met RTK, een correctie vanaf een referentiestation op een vaste plek, komt de positie op enkele centimeters. Die nauwkeurigheid haal je alleen met vrij zicht op de lucht: onder hoge bomen en vlak langs muren kan het signaal zwakker worden. Daarom combineren de Greenworks AIMowbots RTK met een camera. Hoe zo’n robot verder werkt en welke bij jouw tuin past, lees je in onze gids over de robotmaaier zonder draad.
Inhoudsopgave
Hoe bepaalt een robotmaaier met GPS zijn positie?
Een robotmaaier met GPS bepaalt zijn positie door te meten hoe lang de signalen van minstens vier satellieten onderweg zijn. De ontvanger vermenigvuldigt die looptijd met de lichtsnelheid en rekent zo de afstand tot elke satelliet uit. Er zijn vier onbekenden, drie coördinaten en de klokfout van de ontvanger, en daarom zijn minimaal vier satellieten nodig, legt Wikipedia over satellietnavigatie uit.
GPS is het Amerikaanse systeem, maar er zijn er vier: ook Galileo (Europa), GLONASS (Rusland) en BeiDou (China). De verzamelnaam is GNSS. Hoe meer satellieten een ontvanger ziet, hoe beter hij een zwak of geblokkeerd signaal kan opvangen.
Hoe nauwkeurig is gewone gps voor een robotmaaier?
Gewone gps is nauwkeurig tot op enkele meters, en dat is te grof voor een robotmaaier. Een goede ontvanger met één frequentie haalt volgens metingen van de Amerikaanse luchtvaartautoriteit FAA in 95 procent van de gevallen 1,82 meter of beter. Een smartphone zit onder open hemel doorgaans binnen 4,9 meter, meldt GPS.gov, en bij gebouwen en bomen wordt dat slechter.
Leg dat naast een AIMowbot met een maaibreedte van 20 cm. Een fout van twee meter is tien maaibanen naast elkaar: de robot zou door de border rijden of een strook gras overslaan. Daarom maait geen enkele draadloze robot met gewone gps alleen.
| Methode | Hoe het werkt | Nauwkeurigheid |
|---|---|---|
| Smartphone met gps | alleen satellietsignalen | binnen 4,9 m onder open hemel |
| Goede ontvanger, één frequentie | afstanden tot vier of meer satellieten | 1,82 m of beter (95 %) |
| Precise Point Positioning, bv. Galileo HAS | nauwkeurige baan- en klokcorrecties | doel: minder dan 20 cm horizontaal |
| RTK | fasemeting met een referentiestation in de buurt | enkele centimeters |
Wat doet RTK bij een robotmaaier met GPS?
RTK maakt van een robotmaaier met GPS een maaier die tot op enkele centimeters weet waar hij is, door de fouten in het satellietsignaal weg te rekenen met een tweede ontvanger op een vaste, bekende plek. RTK staat voor real-time kinematic. Dat referentiestation ziet dezelfde fouten als de robot, omdat ze dicht bij elkaar staan, en stuurt een correctie door.
Het verschil met gewone gps zit in wat er gemeten wordt. RTK kijkt niet alleen naar de code in het signaal, maar naar de fase van de draaggolf zelf, een golf van ongeveer 19 cm bij het L1-signaal. Met één basisstation haal je zo horizontaal 8 mm plus 1 mm per kilometer afstand tot dat station, en het werkt tot ongeveer 20 km ervandaan, volgens het Engelstalige Wikipedia-artikel over RTK. In een tuin is die afstand verwaarloosbaar.
Er is één belangrijke kanttekening: die nauwkeurigheid geldt ten opzichte van het basisstation. Staat het station stil, dan klopt de kaart van je tuin elke keer weer. Verplaats je het, dan kan de kaart verschuiven en moet je de robot volgens de handleiding opnieuw inmeten.
Eigen RTK-basisstation of netwerk
Een RTK robotmaaier krijgt zijn correctie van een eigen RTK-basisstation in de tuin of van een netwerk van referentiestations. Landmeters gebruiken zo’n netwerk: met NETPOS, dat Kadaster en Rijkswaterstaat gebruiken, bepalen ze met één GNSS-ontvanger binnen enkele seconden hun positie op een paar centimeter. Hoe de AIMowbot zijn correctie ontvangt, staat niet in de specificaties die wij hebben; volg daarvoor de installatiehandleiding van Greenworks.
Waar zet je het RTK-basisstation neer?
Zet een RTK-basisstation op een vaste plek met zo veel mogelijk open lucht erboven, hoog genoeg om boven schuttingen en struiken uit te komen en niet vlak naast een muur. Satellietsignalen zijn zwak en vragen vrij zicht op de satellieten; reflecties tegen gebouwen, meerwegontvangst, maken de positie minder nauwkeurig.
- Open lucht: geen boomkruin, overkapping of dakrand boven de antenne.
- Afstand tot muren: houd ruimte tussen de antenne en de gevel of schuur, zodat reflecties minder storen.
- Vast en stevig: een paal die niet wiebelt of verzakt, want elke verschuiving werkt door in de kaart.
- Bereikbaar voor stroom: plan de kabels voordat je de plek vastlegt.
Ook het laadstation wil je op een open plek. Een dichte overkapping of een hoek tussen twee muren kan het signaal rond het station verzwakken. Waar je daarom een garage of huisje neerzet, lees je in robotmaaier garage: waar let je op bij een huisje.
Waarom heeft een RTK robotmaaier ook een camera?
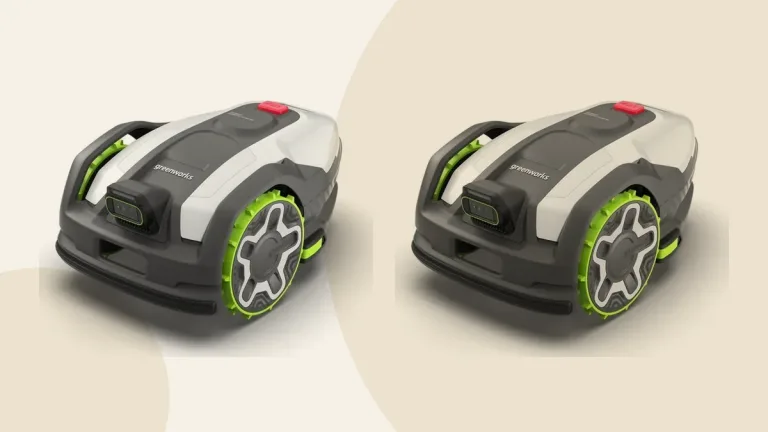
Een RTK robotmaaier heeft een camera nodig omdat satellieten hem wel vertellen waar hij is, maar niet wat er voor hem ligt. Camerasystemen herkennen met beeldverwerking het gras en wat daar niet bij hoort. De AIMowbots hebben die combinatie al in de naam: RTK+Vision. Volgens de productbeschrijving herkent de 3D-camera van de AIMowbot8 speelgoed en huisdieren en rijdt hij eromheen.
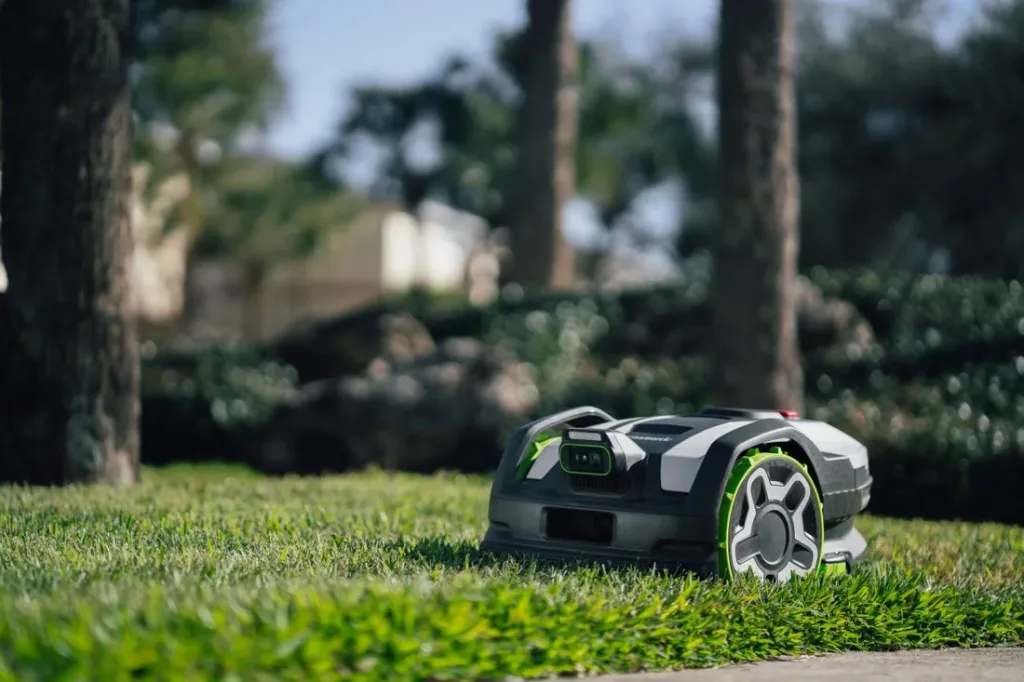
Verwacht niet dat de camera een slecht satellietsignaal volledig opvangt. Robotmaaiers met RTK hebben soms last van signaalverlies onder hoge bomen of dicht bij muren, staat in het Wikipedia-artikel over de maairobot. Een camera helpt de robot om obstakels te vermijden; de kaart blijft afhankelijk van een goed signaal.
Slecht signaal: problemen en oplossingen
Bij slecht signaal stopt een robotmaaier met GPS meestal, maait hij een strook niet of rijdt hij een rafelige grens. Bijna altijd is de oorzaak een plek waar de lucht is afgeschermd of waar signalen weerkaatsen.
| Wat je ziet | Waarschijnlijke oorzaak | Wat je doet |
|---|---|---|
| robot blijft staan onder een boom | kruin schermt de lucht af | strook uit de zone halen, kruin opsnoeien of dat stuk zelf maaien |
| rafelige grens langs de gevel | signaal weerkaatst tegen de muur | grens iets van de muur af leggen, rand met de trimmer bijwerken |
| robot vindt het laadstation slecht | station staat afgeschermd tussen muren of onder een dak | station naar een open plek verplaatsen |
| kaart ligt ineens verschoven | basisstation of antenne is verplaatst of scheef gezakt | vast zetten en opnieuw inmeten volgens de handleiding |
Tip: loop na de installatie een keer met de robot mee over het hele gazon en let op plekken waar hij aarzelt. Een smalle strook achter de schuur kan het in een kleine tuin beter zonder robot doen; meer daarover in robotmaaier voor een kleine tuin: smalle stroken en losse gazons.
Welke robotmaaier met GPS en RTK kies je?
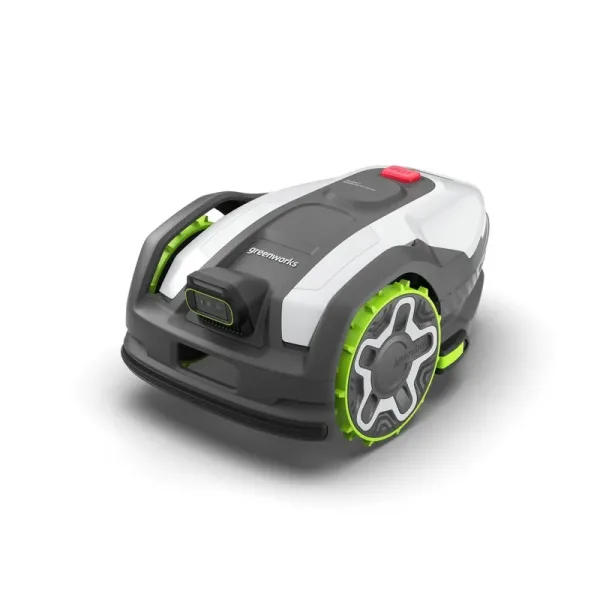
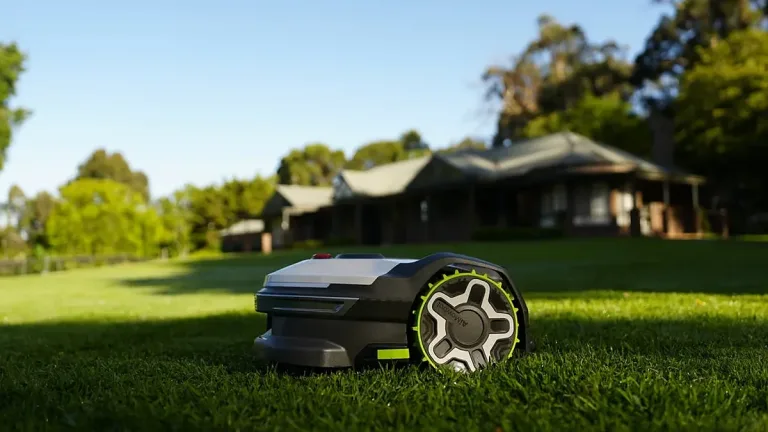
Alle vier de Greenworks AIMowbots navigeren met RTK en camera; je kiest ze op de oppervlakte van je gazon. De kleinste, de AIMowbot6, is voor tuinen tot 600 m². Voor grotere tuinen zijn er de AIMowbot8 tot 800 m², de AIMowbot10 tot 1000 m² en de AIMowbot12 tot 1200 m². Ze nemen volgens de specificaties allemaal doorgangen vanaf 60 cm en hellingen tot 24 procent.
- Greenworks Greenworks AIMowbot8 RTK+Vision 800m2
- Greenworks Greenworks AIMowbot10 RTK+Vision 1000m2
- Greenworks Greenworks AIMowbot12 RTK+Vision 1200m2
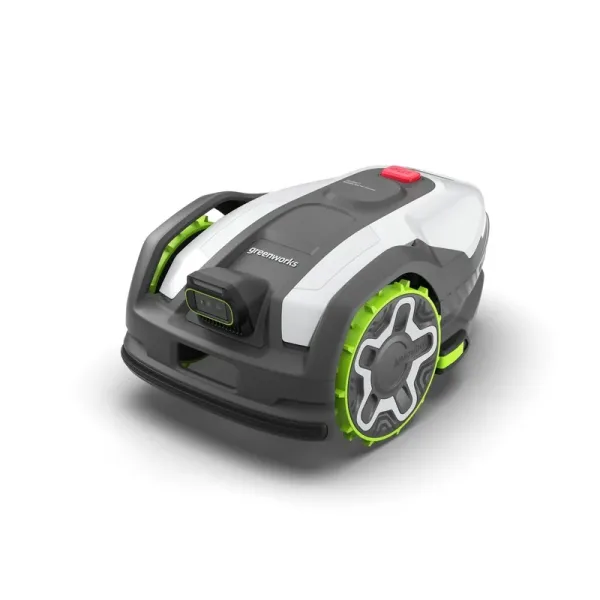
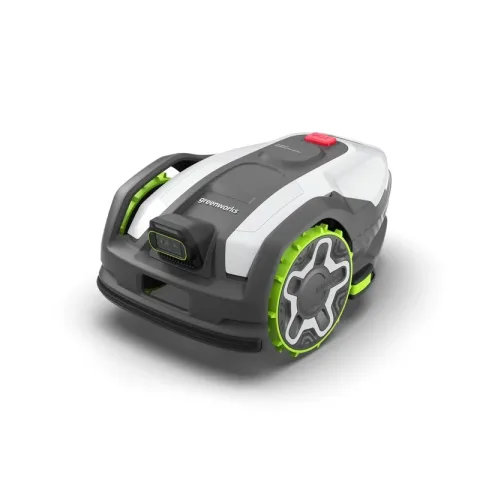
Centimeterwerk zonder draad. Bij Bosmaaiers.com vergelijk je de vier AIMowbots met RTK en camera, met de actuele prijs per model.
Verder lezen
- Robotmaaier zonder draad: zo werken RTK en camera, en welke past bij jouw tuin
- Robotmaaier garage: is een huisje nodig?
- Robotmaaier voor een kleine tuin: loont het en welke kies je?
Bronnen
- Satellietnavigatie, Wikipedia (geraadpleegd november 2026)
- GPS Accuracy, GPS.gov, Amerikaanse overheid (geraadpleegd november 2026)
- Real-time kinematic positioning, Wikipedia (Engelstalig, geraadpleegd november 2026)
- NETPOS, data.overheid.nl (geraadpleegd november 2026)
- Maairobot, Wikipedia (geraadpleegd november 2026)
- Robotic lawn mower, Wikipedia (Engelstalig, geraadpleegd november 2026)
- Specificaties en productbeschrijvingen van de Greenworks AIMowbot 6, 8, 10 en 12 zoals opgegeven door de fabrikant (november 2026)
Veelgestelde vragen over de robotmaaier met GPS
Hoe nauwkeurig is een robotmaaier met GPS?
Met RTK-correctie is een robotmaaier met GPS nauwkeurig tot op enkele centimeters. Zonder die correctie zit gewone gps er een paar meter naast: een goede ontvanger haalt 1,82 meter of beter, een smartphone zit onder open hemel binnen 4,9 meter. Voor een maaier met een maaibreedte van 20 cm is alleen de RTK-variant bruikbaar.
Wat is een RTK-basisstation?
Een RTK-basisstation is een satellietontvanger op een vaste, bekende plek die de fouten in het satellietsignaal meet en daar doorlopend een correctie voor uitzendt. De robot past die correctie toe op zijn eigen positie. Omdat de nauwkeurigheid geldt ten opzichte van dat station, moet het stevig en op dezelfde plek blijven staan.
Wat doe je als je robotmaaier geen RTK-signaal heeft?
Kijk eerst waar de robot blijft staan: bijna altijd onder een boomkruin, onder een overkapping of vlak langs een muur. Haal die strook uit de maaizone, snoei de kruin op of verplaats het laadstation naar een open plek. Ligt de hele kaart verschoven, controleer dan of het basisstation of de antenne is verzet, en meet volgens de handleiding opnieuw in.
Heeft een RTK robotmaaier een camera nodig?
Een camera is geen voorwaarde voor RTK, maar wel een nuttige aanvulling. RTK vertelt de robot waar hij is; een camera ziet wat er op het gras ligt, zoals speelgoed of een tuinslang. De Greenworks AIMowbots combineren beide, wat Greenworks RTK+Vision noemt. Een camera vervangt geen goed satellietsignaal onder dichte bomen.